


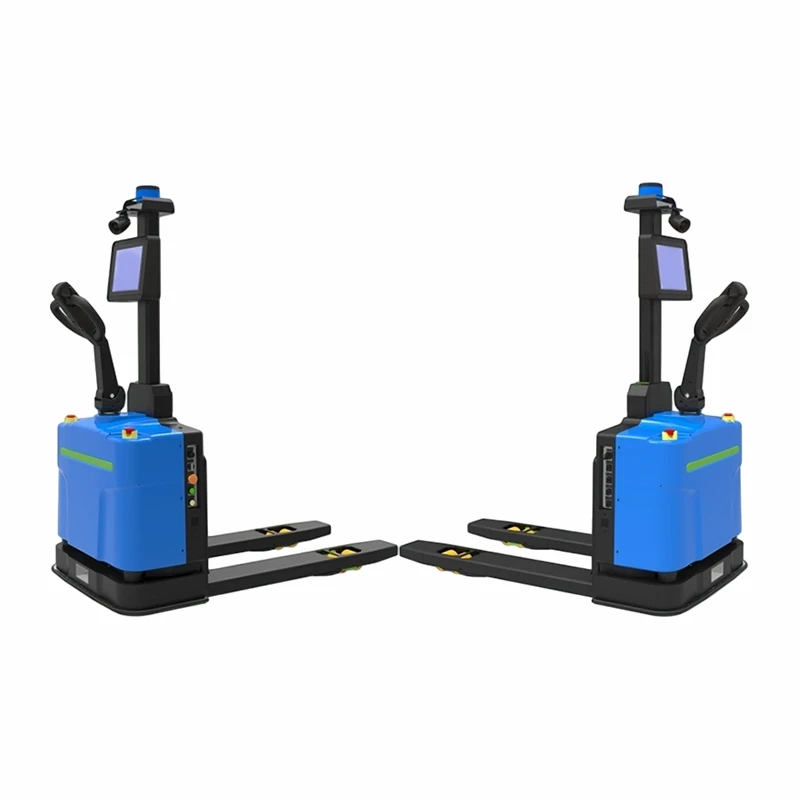
Szia! A pilóta nélküli targoncarobotok szállítójaként nagyon szívesen beszélgetek Önnel arról, hogy milyen típusú navigációs rendszereket használnak ezek a remek gépek. A pilóta nélküli targoncarobotok forradalmasítják az anyagmozgató iparágat, és navigációs rendszereik a sikerük kulcsa.
Inerciális navigációs rendszerek
Először is inerciális navigációs rendszereink (INS) vannak. Ezek nagyon menők, mert gyorsulásmérőket és giroszkópokat használnak a robot helyzetének, orientációjának és sebességének meghatározására. Mintha a robotnak megvan a maga felépítése – irányérzékében. A gyorsulásmérők a gyorsulási erőket mérik, a giroszkópok pedig érzékelik a robot orientációjának változásait.
Az INS kiválóan alkalmas rövid távú navigációhoz. Például, amikor robotjaink viszonylag egyenes pályán mozognak egy raktárfolyosón, az INS nagy pontossággal tudja a pályán tartani őket. De van egy hátránya. Idővel hibák halmozódhatnak fel. A gyorsulás és a tájolás mérésének apró pontatlanságai összeadódnak, ami miatt a robot letér a tervezett útról. Tehát bár ez egy hatékony eszköz a rövid távú mozgásokhoz, gyakran használják más navigációs rendszerekkel kombinálva.
Lézeres navigációs rendszerek
A lézeres navigáció egy másik széles körben használt rendszer a pilóta nélküli targoncarobotjainkban. Ezek a rendszerek lézereket használnak a robot körüli környezet pásztázására. A lézer fénysugarat bocsát ki, amely visszaverődik a környező tárgyakról. Mérik azt az időt, amely alatt a fény visszaverődik, és ezeket az adatokat használják fel a terület 2D vagy 3D térképének elkészítéséhez.
A lézeres navigáció egyik fő előnye a nagy pontosság. Nagy pontossággal képes észlelni az akadályokat, lehetővé téve a robot számára, hogy valós időben elkerülje az ütközéseket. Például egy forgalmas raktárban, ahol sok raklap és berendezés található, a lézer gyorsan képes azonosítani a potenciális veszélyeket, és ennek megfelelően beállítani a robot útját.
Nagyon rugalmas is. A térkép frissítésével könnyen újrakonfigurálhatja az útvonalat vagy azt a területet, ahol a robot működik. Változó raktárelrendezéssel rendelkező ügyfeleink nagyon értékelik ezt a funkciót. Akár aKeskenyfolyosós rakodóvillás targoncaszűk helyen történő mozgás vagy aAnyagszállító targoncanagy nyílt területen a lézeres navigáció alkalmazkodni tud.
Vision – alapú navigációs rendszerek
Most pedig beszéljünk a látás alapú navigációról. Ezek a rendszerek kamerákra támaszkodnak a környezet „látásához”. A kamerák képeket készítenek a környezetről, és kifinomult algoritmusok elemzik ezeket a képeket, hogy meghatározzák a robot helyzetét és megtalálják az utat.
A látás alapú navigáció nagyon jó bizonyos tárgyak és tereptárgyak felismerésében. Például azonosítani tudja a raktárban elhelyezett egyedi markereket, például vonalkódokat vagy QR-kódokat. Ha ezeket a markereket egy előre tárolt térképhez illeszti, a robot pontosan meg tudja határozni, hol van.
Emberhez hasonló perspektívát ad a robotnak a világról. Érzékeli a környezet változásait, például egy új raklapot, amelyet a folyosó közepére helyeztek el. Ez az alkalmazkodóképesség ideálissá teszi dinamikus környezetekben, ahol az elrendezés gyakran változhat. A miénkAutomatizált targonca Roberta modellek nagy hasznot húzhatnak a látás alapú navigációból, különösen azokon a területeken, ahol sok ember és robot interakció zajlik.
Mágneses navigációs rendszerek
A mágneses navigáció bevált – és bevált – módszer. Ebben a rendszerben mágnescsíkokat vagy szalagokat helyeznek el a raktár padlóján. A pilóta nélküli targoncarobot érzékelőkkel rendelkezik, amelyek képesek érzékelni az ezen szalagok által keltett mágneses teret.
A mágneses navigáció előnye az egyszerűség és a megbízhatóság. A mágnescsíkok felszerelése után a robot nagyon pontosan tudja követni azokat. Költséghatékony megoldás, különösen kis és közepes méretű raktárak számára, ahol az elrendezés viszonylag fix.
Ennek azonban vannak korlátai. A mágnescsíkok felszerelése időigényes lehet, és ha a robot útvonalát meg akarjuk változtatni, fizikailag is át kell helyezni a szalagokat. De a beállított és stabil munkafolyamattal rendelkező ügyfelek számára a mágneses navigáció nagyszerű választás lehetIntelligens automatizált targonca.
GPS - alapú navigációs rendszerek
A GPS (Global Positioning System) jól ismert, és egyes pilóta nélküli targoncarobotokban is kezdik használni. A GPS abszolút helymeghatározási információkat biztosít az űrben lévő műholdakkal való kommunikáció révén.
Ez főleg kültéri műveleteknél hasznos. Például, ha a raktárnak van kültéri tárolóhelye, vagy ha a targoncának egy nagy kampusz különböző épületei között kell mozognia, a GPS segíthet a robotnak nagy távolságokon is pontosan navigálni.

De a GPS-nek beltéren is megvan a maga kihívása. A jeleket a raktár falai blokkolhatják, ami megbízhatatlanná teszi a beltéri használatot. Ezenkívül a fogyasztói szintű GPS pontossága nem mindig elegendő a targoncák által megkövetelt precíz manőverekhez. Ezért gyakran kombinálják más beltéri navigációs rendszerekkel, amikor beltéri és kültéri működésre is szükség van.
Hibrid navigációs rendszerek
Sok esetben a legjobb megoldás egy hibrid navigációs rendszer használata. Ez a fent említett navigációs módszerek közül kettőt vagy többet kombinál, hogy kihasználják egyéni erősségeiket és leküzdjék gyengeségeiket.
Például egy robot használhat lézeres navigációt a nagy pontosságú beltéri térképezéshez és akadályelkerüléshez, miközben rendelkezik GPS-modullal a kültéri műveletekhez. Vagy használhat inerciális navigációt a rövid távú mozgásokhoz és látás alapú navigációt a felgyülemlett hibák kijavításához és a tereptárgyak felismeréséhez.
A miénkPilóta nélküli targonca robotmodelleket a hibrid navigációs rendszerek támogatására tervezték. Így ügyfeleink rugalmasan választhatják ki a legjobb kombinációt saját raktárelrendezésük, munkafolyamatuk és költségvetésük alapján.
A megfelelő navigációs rendszer kiválasztása
Amikor a megfelelő navigációs rendszert választja pilóta nélküli targonca robotjához, néhány dolgot figyelembe kell vennie. Először is gondoljon a raktári környezetére. Beltéri vagy kültéri? Az elrendezés rögzített, vagy gyakran változik?
Ha nagy, nyitott raktárral rendelkezik, ahol sok akadály van, akkor egy lézer- vagy látásalapú rendszer lehet a legjobb választás. Egy kis, statikus raktárban a mágneses navigáció költséghatékony megoldás lehet.
Vegye figyelembe a költségvetését is. Egyes navigációs rendszerek, például a lézer- és látásalapúak, eleve drágábbak lehetnek, de nagyobb rugalmasságot és pontosságot kínálnak. Másrészt a mágneses navigáció telepítése viszonylag olcsó.
Végül gondolja át jövőbeli igényeit. Ha raktár bővítését vagy munkafolyamatának megváltoztatását tervezi a jövőben, a hibrid navigációs rendszer lehet a legmegfelelőbb választás, mivel képes alkalmazkodni ezekhez a változásokhoz.
Ha többet szeretne megtudni pilóta nélküli targonca robotjainkról és az általunk kínált navigációs rendszerekről, szívesen beszélgetünk Önnel. Akár raktári működését szeretné optimalizálni, akár a hatékonyságot növelni, akár a munkaerőköltségeket csökkenteni szeretné, szakértői csapatunk segíthet megtalálni a tökéletes megoldást. Csak forduljon hozzánk, és szívesen megbeszéljük igényeit, és végigvezetjük a kiválasztási folyamaton.
Hivatkozások
- "Automated Guided Vehicle Technology: A Review", John Doe, a Journal of Material Handling Technology, 20XX.
- "Navigációs rendszerek autonóm mobil robotokhoz", Jane Smith, a Robotika és Automatizálás Nemzetközi Konferenciáján, 20XX.


